український
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Надійний виробник серії систем позиціонування нульової точки UPC для високоточних захватів
Як промисловий постачальник OEM та ODM серії UPC Zero Point Positioning,JWGRIPвиконує структурну ітерацію, механічну валідацію та масове виробництво для роботизованих піддонів, магнітних основ для визначення місцезнаходження та механічних з’єднувальних рук. Цей набір апаратного забезпечення, сумісного з роботами, створено спеціально для виробників, які мають намір розширити потужність роботизованого транспортування матеріалів без капітального ремонту існуючої бази верстатів з ЧПК. Поряд із цим портфоліо апаратного забезпечення можна досягти сумісних результатів інструментів у парі зСерія палет Zero Pointі серії затискних патронів Zero Point Clamping Chuck, які створюють гібридні робочі процеси ручного й автоматичного визначення місцезнаходження в усьому цеху. Усі ключові сполучні розміри суворо відповідають уніфікованим стандартам інтерфейсу, щоб гарантувати безперебійну взаємодію між серіями.
Вузьке місце програми
Багато звичайних комплектів апаратного забезпечення нульової точки розроблено виключно для ручних операцій завантаження та розвантаження. Коли заводи додають роботизовану зброю для безпілотного виробництва, вони швидко стикаються з практичними перешкодами. Стандартні піддони не мають спеціального механічного захоплення, звичайні патрони не можуть стабільно приймати доставлені роботом піддони, а оператори стикаються з додатковими модифікаціями, щоб старе обладнання відповідало роботизованим станціям.
Що робити, якщо ви бажаєте гнучко перемикатися між ручним і роботизованим керуванням на тій самій машинній станції? Багато ранніх рішень автоматизації змушують майстерні постійно вибирати один режим. Або ви працюєте повністю автоматично та втрачаєте швидке ручне втручання, або ви дотримуєтесь ручного завантаження та відмовляєтеся від потенціалу виробництва без освітлення.
Як уникнути дорогої повномасштабної заміни апаратного забезпечення під час модернізації роботів на існуючих машинах? Повна заміна всіх піддонів і патронів створює великі капітальні відходи. Багато керівників виробництва шукають модульне додаткове обладнання, яке могло б співіснувати з їх поточною інфраструктурою нульової точки. Саме в цьому ця серія має відчутну практичну цінність
Модульні компоненти інструменту
Піддон нульової точки UPC із силовим патроном: цей інтегрований блок піддонів містить вбудовані потужні затискні компоненти. Розроблений для прямого захоплення та розміщення робота, він видаляє додаткові проміжні адаптери. Його можна передати безпосередньо за допомогою механічних рук і зафіксувати на місці без дотику людини, добре підходить для безперервної пакетної обробки деталей без нагляду.
Магнітний піддон з нульовою точкою UPC: він використовує логіку визначення місцезнаходження за допомогою магніту, відмінну від чисто механічних схем блокування. Магнітне попереднє позиціонування утримує піддон на місці до того, як почне діяти формальне механічне замикання. Ця функція попереднього позиціонування ефективно запобігає зісковзуванню або зсуву піддону під час високошвидкісного руху робота та швидкого переміщення. Він надзвичайно добре працює для тонкостінних заготовок і легких вузлів кріплення.
Шарнірний з’єднувальний важіль UPC для роботизованого пристрою для швидкої зміни інструменту: цей з’єднувальний важіль виконує функції захоплення, підйому та транспортування цільових піддонів як механічний кінець, встановлений на фланці робота. Його конструктивні розміри точно відповідають зовнішньому профілю піддонів серії UPC, що дозволяє уникнути ризику помилкового захоплення та падіння під час роботизованих високошвидкісних циклів.
Центрувальні сегменти UPC для затискної системи з нульовою точкою: ці центрувальні сегменти діють як взаємозамінні допоміжні компоненти позиціонування. Вони точно налаштовують допуск при з’єднанні піддонів і патронів з боку машини, компенсуючи незначні відхилення в складанні, що виникають під час тривалої роботи майстерні. Вони продовжують термін служби всього набору для встановлення.
Підготовка та правила для перемикання режимів гібридного завантаження
Яку підготовку необхідно виконати для перемикання змішаного режиму?
Дотримуйтесь уніфікованих стандартів баз даних як для піддонів UPC, що обслуговуються роботами, так і для піддонів із ручним керуванням із серії піддонів Zero Point. Ідентичні технічні характеристики тягової шпильки гарантують фізичну взаємозамінність одного патрона з боку машини.
На які правила експлуатації необхідно звернути увагу під час перемикання режимів?
При переході від роботизованого виробництва до ручного регулювання операторам не потрібно розбирати або модифікувати машинний патрон. Вони лише замінюють роботизовані піддони серії UPC звичайними піддонами, що завантажуються вручну. Немає необхідності повторного зондування або скидання даних.
Яких прихованих ризиків слід остерігатися в робочих процесах у змішаному режимі?
Зверніть увагу на обмеження ваги захоплення робота. Загальна вага заготовок і пристосування не може перевищувати номінальне навантаження шарнірного з’єднувального важеля UPC для роботизованого пристрою для швидкої зміни інструменту. Перевантаження призведе до зсуву позиціонування та механічної деформації.
Оцінка продуктивності
Точність роботизованої повторної передачі: це не просто статична точність позиціонування після блокування. Вам також потрібно вивчити відхилення положення, яке виникає в процесі захоплення, підйому, переміщення та розміщення робота. Незначні відхилення під час перенесення розширяться до очевидних розмірних помилок після кількох циклів обробки.
Екологічна пристосованість конструкцій з магнітною підтримкою: для майстерень, наповнених різальною стружкою на основі заліза, моделі піддонів магнітного типу потребують ефективних конструкцій, що відштовхують стружку, щоб запобігти прилипанню залізних залишків до магнітних поверхонь і руйнуванню площинності.
Ефективність механічної конструкції проти ударів: дії, які виконує робот, створюють певний контактний удар. Конструкційна міцність фурнітури повинна поглинати часті повторювані удари без постійної деформації опорних граней розташування.
Особливості матеріалу та виготовлення
Основні конструкційні органи використовують високоміцну загартовану леговану сталь. Основні контактні поверхні проходять через багатоетапний процес прецизійного шліфування. Збірки піддонів магнітного типу проходять багаторазове випробування на старіння на ослаблення магнітної сили, щоб гарантувати, що здатність магнітного попереднього позиціонування залишається стабільною після тисяч робочих циклів.
Усі компоненти серії UPC Zero Point Positioning зберігають сумісність інтерфейсу з серією Zero Point Clamping Chuck. Підприємствам не потрібно відмовлятися від наявних машинних патронів, коли впроваджують піддони, що підтримують роботу. Існуючі апаратні засоби можуть продовжувати працювати в новому автоматизованому виробничому плані.
Підтримка нестандартних модифікацій охоплює розміри канавок для захвату, регулювання інтенсивності магнітної сили та розміри фланців для кріплення з’єднувального важеля, адаптуючись до різноманітних основних стандартів фланців бренду роботів на ринку.
Щоденне технічне обслуговування
Роботоорієнтоване апаратне забезпечення визначення місцезнаходження не забезпечить повну продуктивність лише шляхом простого встановлення. Щоденне керування повинне поєднувати налаштування параметрів руху робота, регулярне очищення від стружки на магнітних поверхнях і періодичну перевірку зазору з’єднання важіль-важіль. Навіть високоякісне модульне обладнання створюватиме приховані ризики, якщо пропустити регулярні етапи технічного обслуговування. Багато випадків низької продуктивності проектів автоматизації виникають через нехтування щоденною перевіркою, а не через дефекти самого обладнання.





- View as
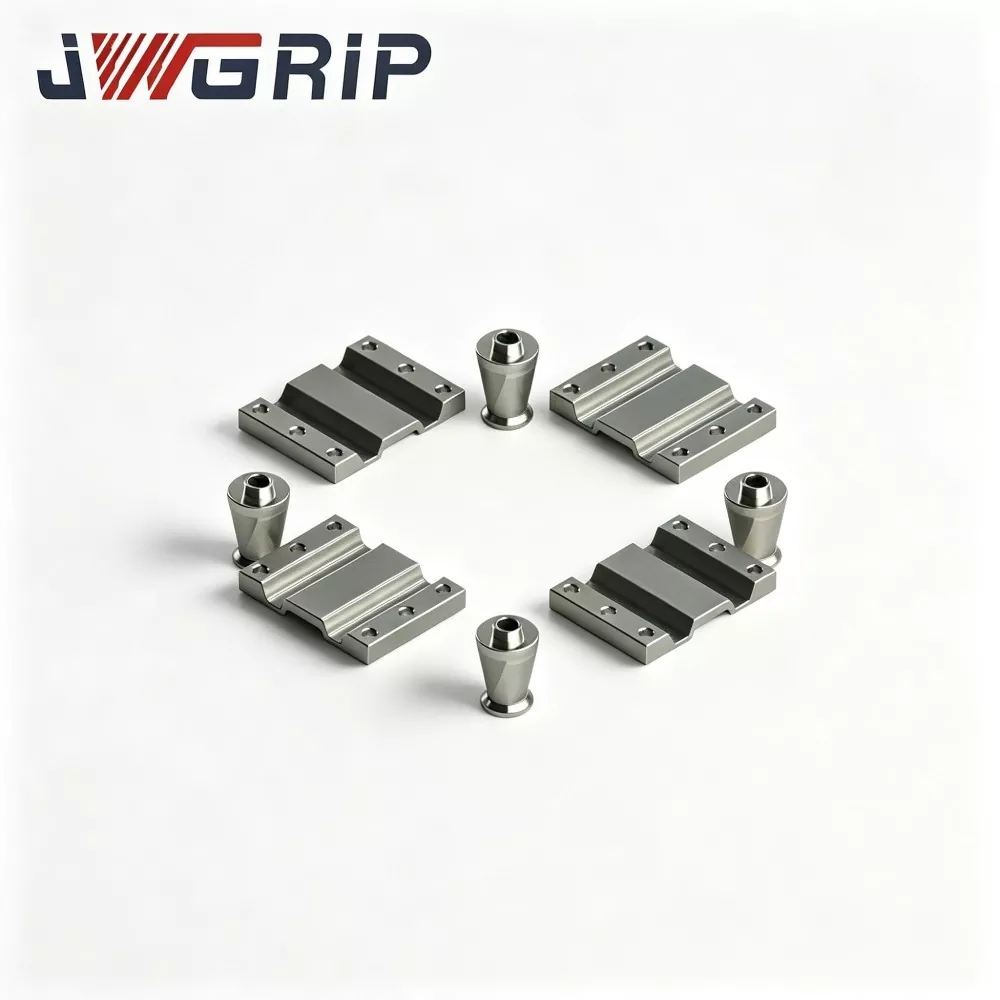
Центруючі сегменти UPC для системи затискання нульової точки
JWGRIP є професійним виробником і постачальником специфікованих центруючих сегментів UPC для затискної системи нульової точки в Китаї, стандартні специфікації повністю в наявності. Будучи основними допоміжними аксесуарами, професійно розробленими для затискних систем UPC з нульовою точкою, ці центрувальні сегменти служать компонентами для узгодження сердечників і обслуговування для затискних вузлів з нульовою точкою. Завдяки застосуванню матеріалів із високотвердої легованої сталі та стандартизованої технології точної обробки їх можна безпосередньо адаптувати до всіх патронів нульової точки стандарту UPC без додаткових допоміжних аксесуарів, підтримуючи стандартизоване складання та індивідуальні модифікації для задоволення різноманітних вимог щодо підбору пристосувань та модернізації обладнання.
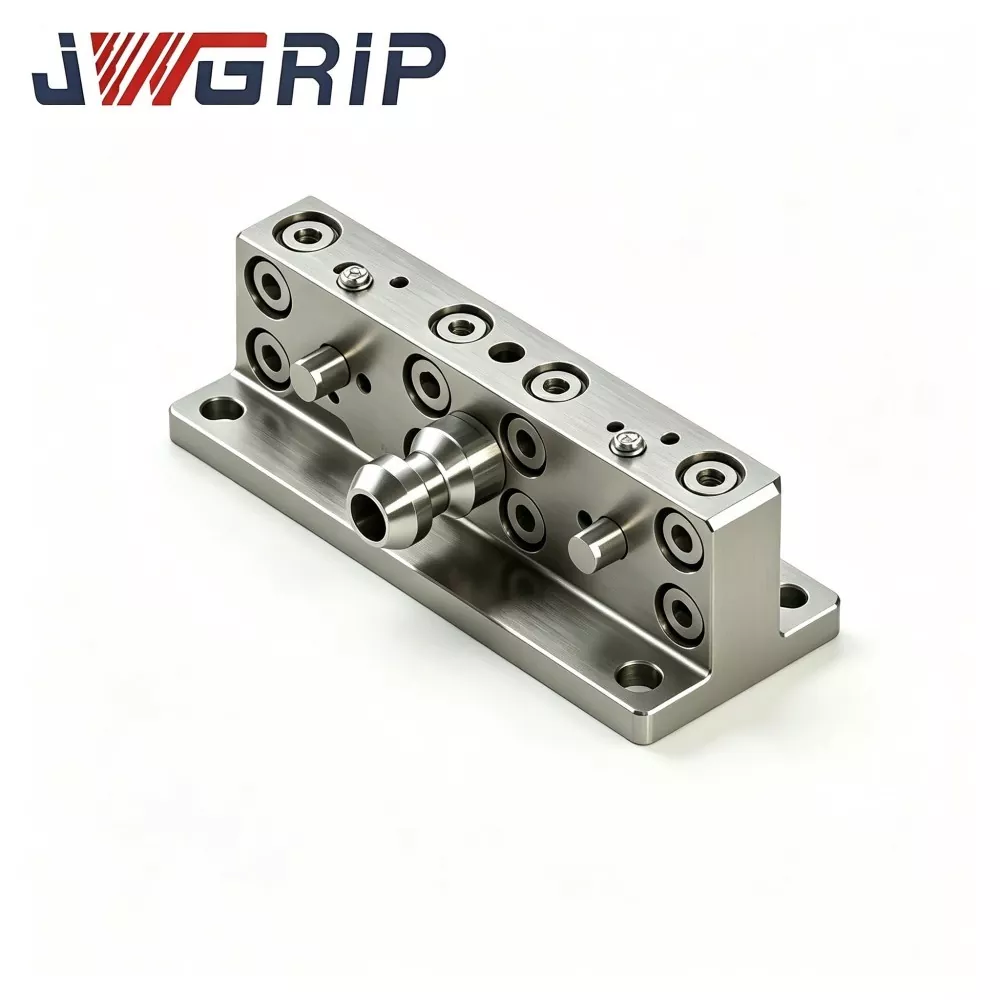
Шарнірний з’єднувальний важіль UPC для роботизованого пристрою для швидкої зміни інструменту
JWGRIP є професійним OEM-експортером шарнірного з’єднувального важеля UPC для пристрою швидкої зміни інструментів у Китаї. Це основний структурний з’єднувальний компонент, спеціально розроблений для роботизованої автоматичної заміни кріплень і безпілотних гнучких виробничих комірок з ЧПК. Ця оптимізована шарнірна тяга реалізує механічне блокування та розблокування піддонів з нульовою точкою виключно за допомогою руху осі робота, усуваючи потребу в додаткових пневматичних і гідравлічних допоміжних приводних пристроях, служачи ключовим середовищем передачі сили між кінцевим ефектором робота та комплектами палет UPC.
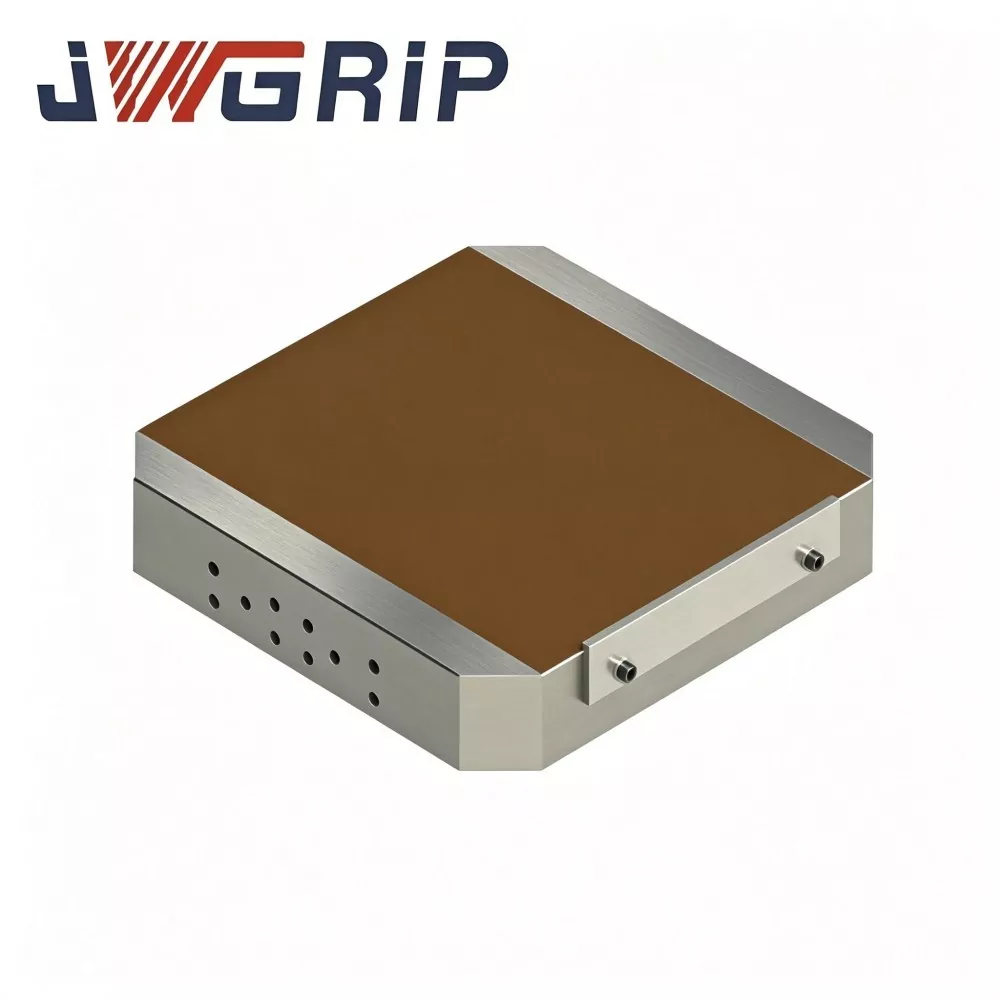
Магнітний піддон нульової точки UPC
JWGRIP є професійним експортером і прямим оптовим продавцем із заводу в Китаї, який постачає UPC Magnetic Zero Point Pallet і надає індивідуальні високоефективні затискні рішення для фрезерних, шліфувальних та EDM майстерень. Цей інтегрований палетний блок поєднує стандартну конструкцію позиціонування з нульовою точкою UPC і високопродуктивний патрон з постійним магнітом, долаючи фізичні обмеження традиційних механічних затискних губок.
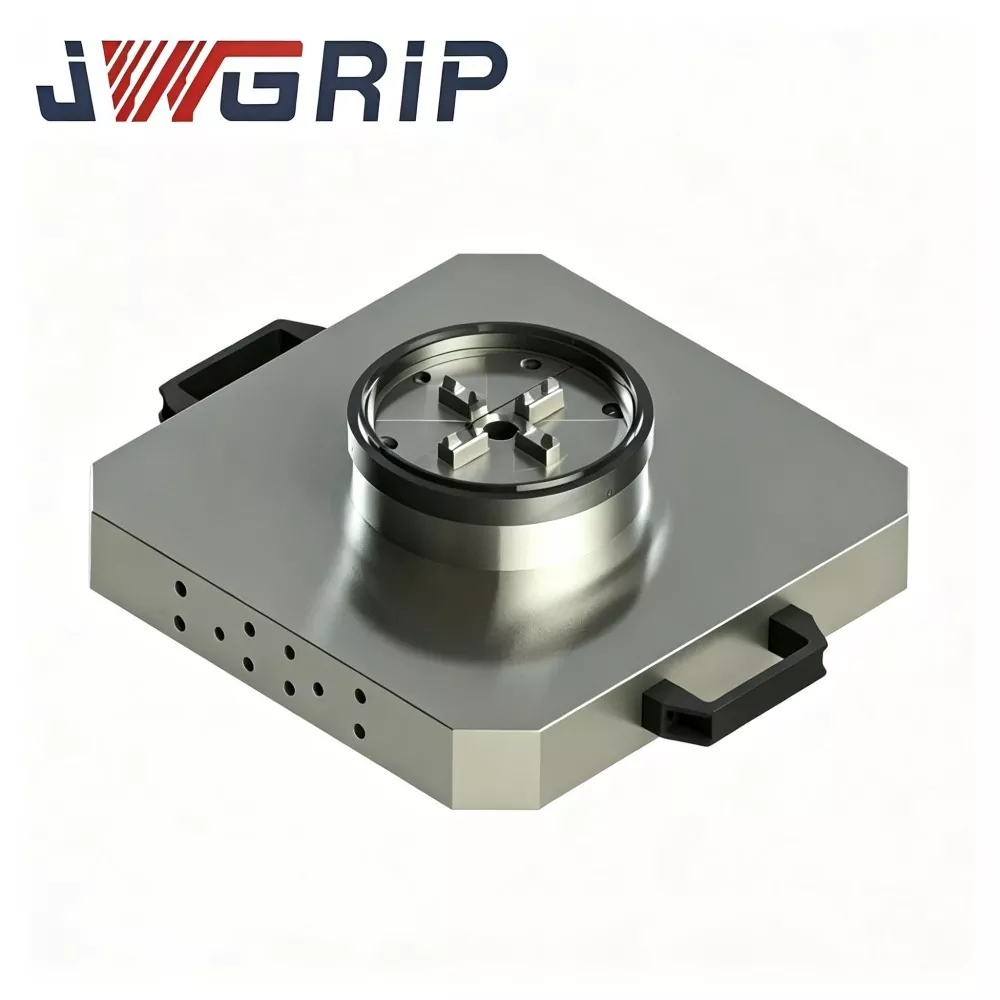
Піддон UPC Zero Point з механічним патроном
JWGRIP є виробником і постачальником професійних UPC Zero Point Pallet з силовим патроном у Китаї. Це високоточне інтегроване затискне пристосування, створене спеціально для сучасних токарно-фрезерних композитних верстатів і вертикальних обробних центрів. Цей продукт інноваційно інтегрує механізм фіксації нульової точки стандарту UPC і силовий патрон у монолітну структуру піддону, усуваючи потребу в окремому придбанні та збиранні на місці основи нульової точки та окремих аксесуарів для патрона.
JWGRIP є професійним Серія позиціонування нульової точки UPC виробником і постачальником у Китаї. Ми щиро вітаємо вас на оптовій продажі високоякісної продукції за конкурентоспроможною ціною з нашого заводу.
Новини Рекомендації