український
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Виробник серії швидкозмінних захватів для професійних роботів для промислової автоматизації
Як орієнтований на автоматизацію постачальник модернізованих захватів Robot Quick Change Series,JWGRIPпостачає адаптери для з’єднання лотків, модулі захоплення на кінцях роботів і шарнірні захоплення з випробуваннями на механічну втому та стандартизоване серійне виробництво для майстерень з ЧПК та інтеграторів автоматизації, які прагнуть автоматизувати часткову лінію, зберігаючи при цьому існуючу інфраструктуру ручного керування. Це комутаційне обладнання на боці робота усуває основні бар’єри оновлення без повної заміни кріплення. У поєднанні з серією UPC Zero Point Positioning іСерія палет Zero Point, він створює повністю автоматизовані робочі процеси обробки матеріалів для безперебійного переміщення заготовок між станціями, якими керує робот, і станціями ручного налаштування. У серійному виробництві застосовуються суворі механічні засоби блокування та контроль допуску позиціонуючого штифта, щоб гарантувати тривалу стабільність розташування в умовах змішаного ручного й автоматизованого виробництва.
Повідомлення про помилку
Велика кількість механічних майстерень вже володіють зрілими системами ручного кріплення. Коли керівники заводу планують запровадити роботизовану обробку, вони часто припускають, що придбання однієї роботизованої руки забезпечить високі результати виробництва. Насправді тіла роботів є лише пристроями, що виконують рухи. Без відповідного обладнання для перемикання кінцевих елементів роботи не можуть надійно захопити, підняти та знайти наявні піддони та пристосування на виробничому майданчику.
До яких негативних наслідків призводить погано підібране обладнання для захоплення робота?
Під час високошвидкісного руху робота може статися слабке з’єднання, зміщене положення захоплення або випадкове падіння піддону. Багато проектів автоматизації мають низький час безвідмовної роботи не через несправності контролера робота, а через несумісне обладнання для з’єднання між фланцем робота та держателем заготовки.
Як зберегти існуючі робочі процеси ручного налаштування після додавання апаратного забезпечення робота?
Багато ранніх схем трансформації автоматизації змушують майстерні вибирати повністю автоматичний режим і відмовлятися від зручного ручного втручання. У реальному дрібносерійному змішаному виробництві операторам все ще потрібно вручну завантажувати заготовки спеціальної форми, перевіряти напівфабрикати або виконувати екстрене розбирання заготовки.
Чи використовується апаратне забезпечення роботизованої комутації лише для масового виробництва без нагляду?
Це звичайне непорозуміння. Це також забезпечує велику цінність для напівавтоматичних майстерень у гібридному режимі. Оператори можуть виконувати складну ручну підготовчу роботу в автономному режимі, а роботи беруть на себе відповідальність за повторювані завдання з транспортування палет.
Функціональні відмінності
З’єднання лотка швидкозмінного захвату: цей проміжний з’єднувальний компонент забезпечує стабільне механічне узгодження між модулями захвату та цільовими палетами. Він поглинає незначні відхилення положення, спричинені помилками позиціонування руху робота, уникаючи пошкоджень від жорсткого зіткнення між механічними конструкціями під час циклів високошвидкісного перенесення.
Модуль швидкозмінного захоплення робота N160: цей модуль, встановлений на центральному фланці, служить базовим блоком, який встановлюється безпосередньо на вихідний фланець робота. Він забезпечує стандартизований інтерфейс блокування для наступних захоплюючих рук, що дозволяє швидко міняти різні кінцеві інструменти без повторної зміни параметрів програми робота.
Шарнірна тяга N160 для швидкозмінного захоплення робота: рухома робоча рука, яка фізично контактує із зовнішніми контурами піддону. Його структурний контур оптимізований відповідно до геометрії країв піддона, забезпечуючи стабільну силу захоплення, як при обгортанні. Це запобігає ковзанню під час прискорення та гальмування під час руху робота по траєкторії.
Основні показники оцінки
Як перевірити, чи відповідає номінальне навантаження фактичним виробничим вимогам?
Користувачі не можуть просто посилатися на дані про номінальне навантаження на руку робота. Їм потрібно обчислити загальну вагу, включаючи модуль захвату, важіль, піддон, пристосування та необроблену заготовку. Перевищення композитного навантаження прискорить механічний знос і спричинить прихований ризик падіння.
Чому повторювана точність позиціонування захвату так само важлива, як і точність нульової точки патрона?
Навіть якщо затискні патрони з боку машини мають мікронну точність, якщо робот-захват створює велике відхилення позиції під час збирання та розміщення палет, загальна точність системи буде значно знижена. Помилка позиціонування сторони захвату буде передана всій петлі утримування.
Які чинники навколишнього середовища слід враховувати для роботизованого обладнання?
Кінцеві виконавці роботів працюють у периферійних зонах верстата, розбризкуючись охолоджуючою рідиною, металевою стружкою та масляним туманом. Поверхнева обробка та герметизація апаратного забезпечення повинні протистояти корозії та застряганню стружки всередині рухомих місць з’єднання.
Як реалізувати безперебійну стиковку за допомогою периферійного кріплення з нульовою точкою?
Які передумови необхідні для співпраці з UPC Zero Point Positioning Series?
Зберігайте постійні розміри захоплення зовнішнього контуру для цільових піддонів. Геометрія важеля шарнірного зв’язку має відповідати структурі країв піддонів серії UPC, щоб роботи могли виконувати стабільну дію для роботизованих піддонів.
Які переваги дає поєднання з серією палет Zero Point?
За допомогою адаптера для з’єднання лотків роботи також можуть обробляти звичайні піддони, які використовуються вручну. Магазинам не потрібно замінювати всі наявні піддони, щоб реалізувати напівавтоматичне перетворення, захищаючи попередні інвестиції в обладнання.
Яких прихованих ризиків слід уникати під час роботи в гібридному режимі?
Запобігайте змішаному використанню піддонів із різними зовнішніми розмірами в одній робочій зоні робота. Різні розміри контуру призведуть до неправильного положення захоплення. Суворе управління класифікацією піддонів має здійснюватися на місці.
Hardware material and process characteristics
Основні конструкційні корпуси модулів захватів і з’єднувальних важелів виготовлені з високоміцної легованої сталі. Контактні та замикаючі поверхні піддаються цементації гарту та точному шліфуванню. Кожен готовий компонент проходить повторне циклічне випробування на втому захопленням і відпусканням перед відправленням. Структурна деформація суворо контролюється за номінальних умов повного навантаження.
Розміри фланцевого з’єднання відповідають основним стандартам інтерфейсу промислових роботів. Положення ключових установчих отворів зберігають взаємозамінність, зменшуючи додаткову модифікацію під час встановлення на місці.
Послуги індивідуальної адаптації охоплюють регулювання ходу захвату, спеціальні перехідні пластини для фланців і протизносну обробку поверхні, щоб відповідати нестандартним контурам піддонів і роботам різних марок.
Примітки до програми
Компоненти захвату з боку робота зазнають частого впливу прискорення-гальмування під час кожного циклу руху. Накопичення стружки всередині шарнірних з’єднань збільшить опір руху та призведе до зсуву захоплення. Періодичне очищення та змащування з’єднань повинні бути включені до щоденних контрольних списків технічного обслуговування обладнання. Безперервна робота без планового обслуговування поступово погіршує стабільність захоплення навіть для добре розроблених компонентів автоматизації.





- View as

Шарнірний важіль N160 для швидкозмінного захоплення робота
JWGRIP є професійним виробником і постачальником шарнірного кріплення N160 для роботизованого швидкозмінного захвату в Китаї, надаючи послуги Factory Direct зі стандартними продуктами, повністю наявними на складі, для підтримки глобального розгортання проектів автоматизації та обслуговування майстерні. Це високопродуктивний основний шарнірний компонент для передачі сили, спеціально розроблений для швидкозмінних захватних модулів роботів серії N160. Він об’єднує оптимізовану структуру передачі сили та інтегровану технологію гарячого кування в єдиний функціональний блок, служачи ключовою кінематичною частиною, яка перетворює лінійну рушійну силу поршня в затискний рух захватної губки.
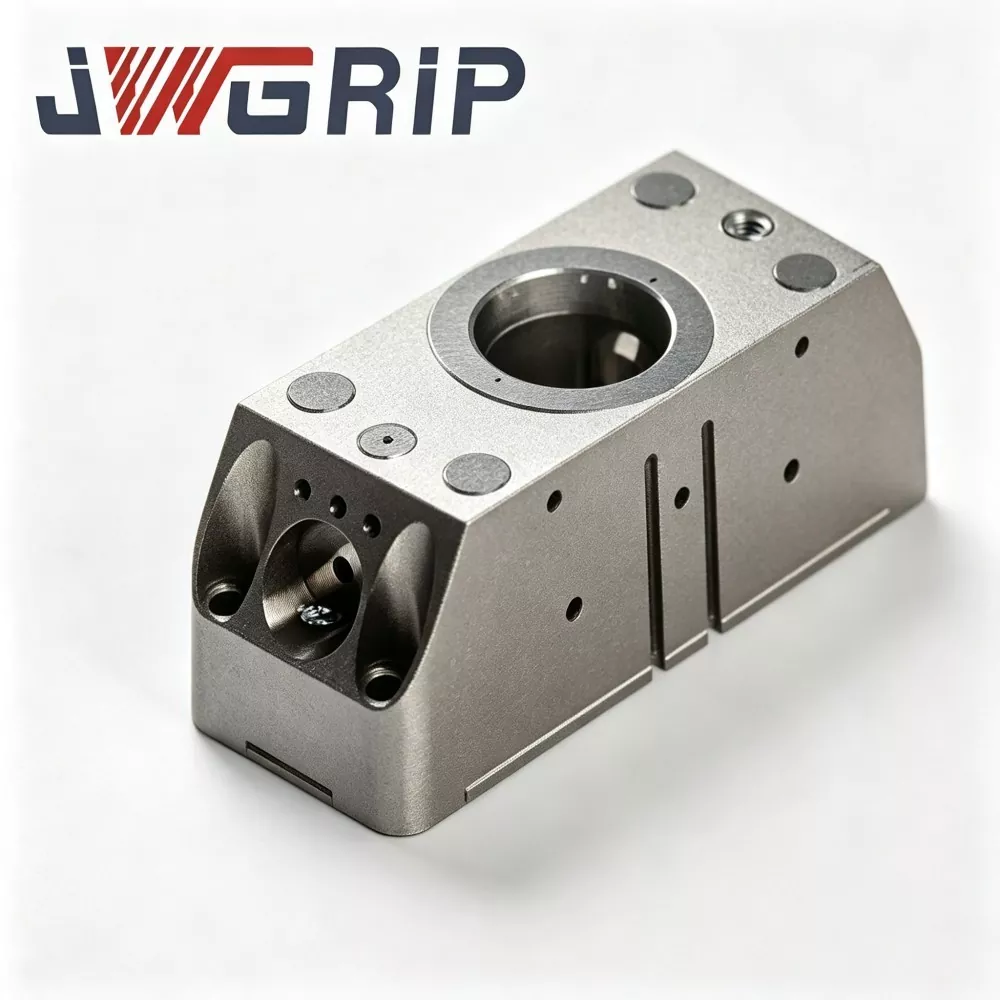
N160 Модуль швидкозмінного захоплення робота
JWGRIP є професійним виробником і постачальником швидкозмінного захватного модуля N160 Robot у Китаї, який підтримує оптові замовлення та надає справжню заводську ціну для глобальних партнерів по проекту автоматизації. Це нещодавно модернізований інтегрований модуль роботи, спеціально розроблений для сучасних гнучких безлюдних виробничих ліній. Інноваційна інтеграція пневматичного паралельного захвату та інтерфейсу швидкої зміни робота в єдиний модульний корпус усуває потребу в окремих швидкозмінних дисках і незалежному вузлі захвату, не вимагаючи додаткових багатошарових сполучних фланців або перехідних аксесуарів.
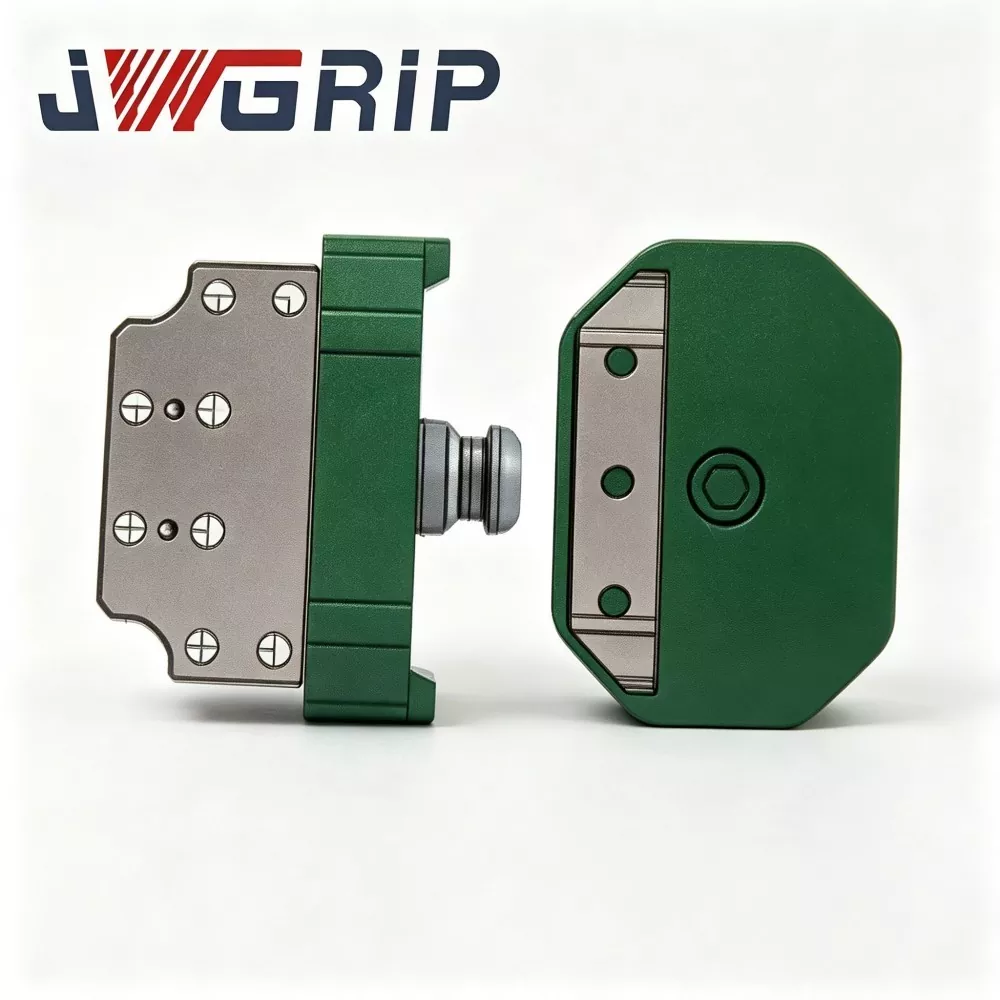
З’єднання лотка швидкозмінного захоплення робота
JWGRIP є виробником і постачальником професійної швидкозмінної муфти лотка захвату для роботів у Китаї. Це вдосконалений інтегрований компонент перемикання кінцевого ефектора робота, спеціально розроблений для гнучких автоматизованих виробничих ліній без людей. Він об’єднує структурну конфігурацію з високоміцної легованої сталі та процес точного шліфування в єдиний блок, реалізуючи повністю автоматичне перемикання інструментів робота без ручного втручання під час заміни захватів, лотків та інших кінцевих інструментів.
JWGRIP є професійним Робот серії Quick Change Gripper виробником і постачальником у Китаї. Ми щиро вітаємо вас на оптовій продажі високоякісної продукції за конкурентоспроможною ціною з нашого заводу.
Новини Рекомендації