український
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






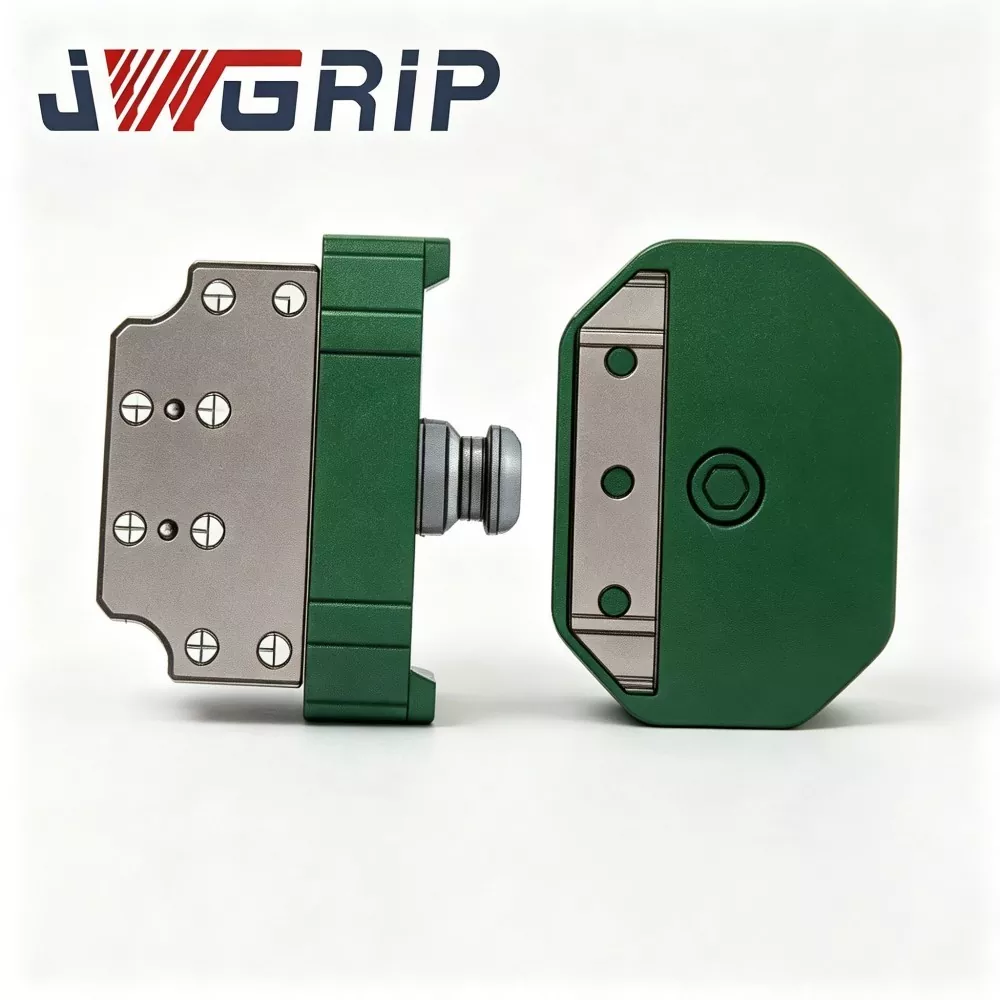
З’єднання лотка швидкозмінного захоплення робота
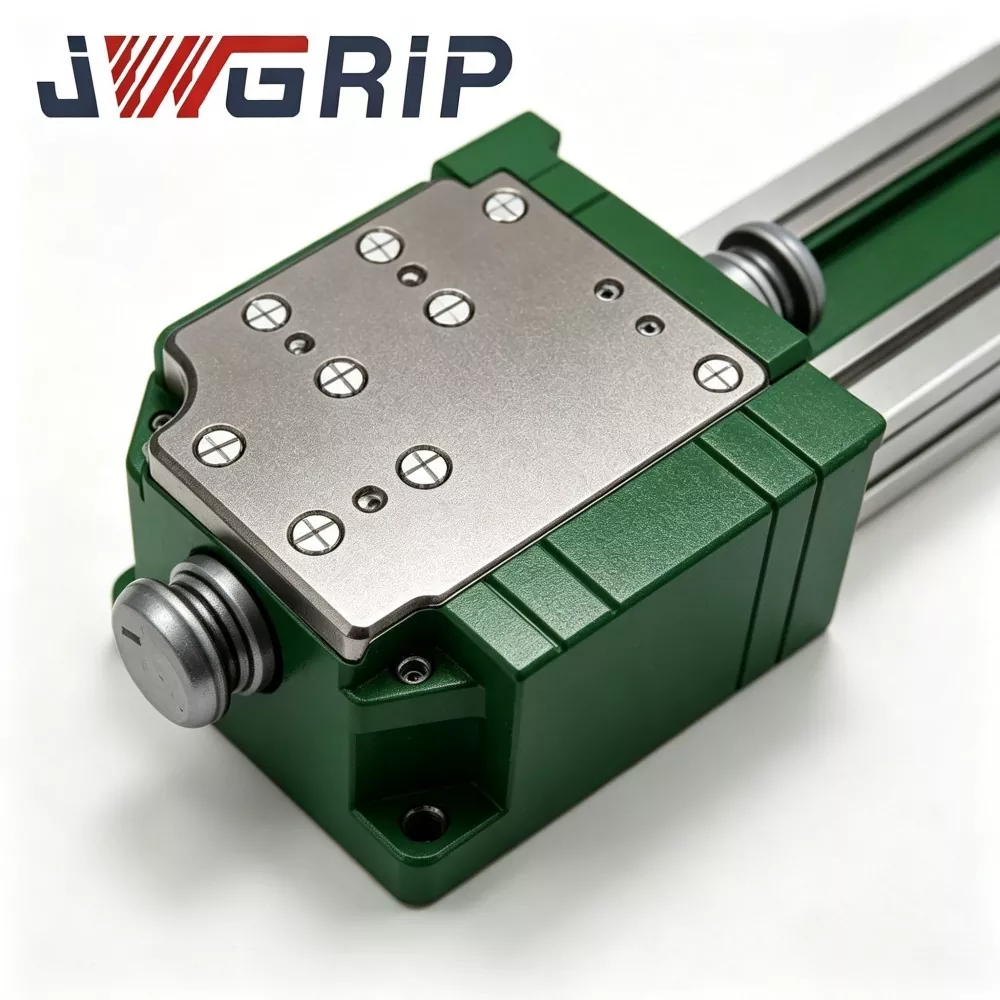
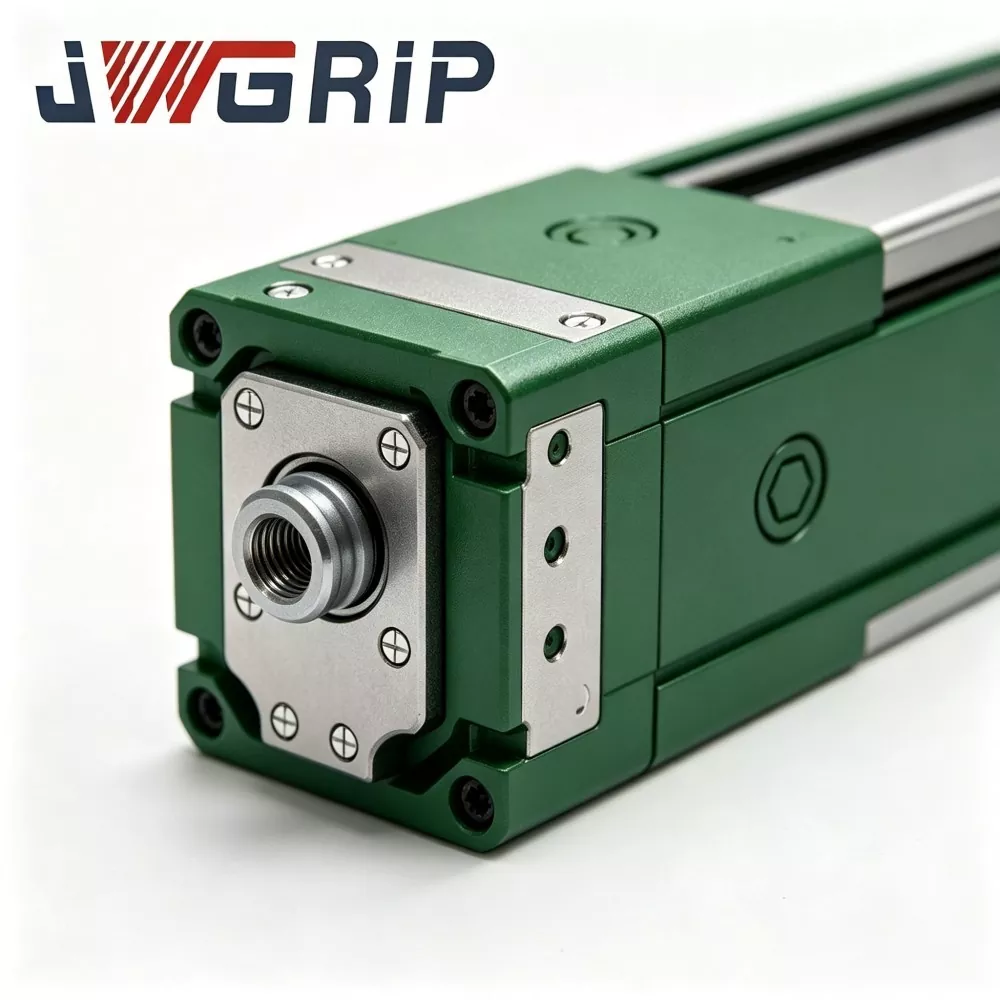
JWGRIP є виробником і постачальником професійної швидкозмінної муфти лотка захвату для роботів у Китаї. Це вдосконалений інтегрований компонент перемикання кінцевого ефектора робота, спеціально розроблений для гнучких автоматизованих виробничих ліній без людей. Він об’єднує структурну конфігурацію з високоміцної легованої сталі та процес точного шліфування в єдиний блок, реалізуючи повністю автоматичне перемикання інструментів робота без ручного втручання під час заміни захватів, лотків та інших кінцевих інструментів.
Це високоефективне з’єднання лотка швидкозмінного захвату робота має наднизьку похибку повторного позиціонування, чудову ефективність проти втоми та надтривалий термін служби, а також підтримує зворотний зв’язок сигналу автоматичного блокування та розблокування, щоб відповідати вимогам інтелектуальної роботи безпілотного виробництва. Суворо виготовлена за допомогою перевірки сировини, точної обробки з ЧПУ, професійної термічної обробки та процесу поверхневого зміцнення, кожна муфта проходить комплексне тестування продуктивності готового продукту та безперервну перевірку циклічного навантаження відповідно до стандартів механічної безпеки CE.
Він забезпечує стабільну та стабільну механічну продуктивність у сценаріях тривалого циклічного перемикання. Широко сумісний з моделями промислових роботів різних брендів, він широко використовується в складанні акумуляторів нової енергії, виробництві електроніки 3C, складанні автозапчастин і в майстернях інтелектуального логістичного сортування. Підтримуючи надання професійних технічних креслень, консультації на місці та повне технічне керівництво після продажу, він ефективно скорочує цикл реалізації проектів оновлення гнучкої виробничої лінії роботів для глобальних промислових клієнтів.
Вступ до основного робочого механізму
З’єднання лотка захвату робота – це спеціальний компонент інтерфейсу швидкої заміни на кінці робота, який в основному використовується для швидкого перемикання між модулями захвату робота та модулями лотка для транспортування матеріалу.
Без цього з’єднання кожне перемикання між лотком і захватом вимагає зупинки виробничої лінії, видалення болтів вручну, коригування базової точки та калібрування координат. Одна зміна інструменту може зайняти 10-30 хвилин і значно знизити загальну ефективність обладнання (OEE) автоматизованих ліній.
Муфта складається з двох сердечників:
1. Основа на стороні робота (майстерна сторона): назавжди закріплена на фланці робота.
2. Адаптер на стороні інструменту (сторона підпорядкованого): окремо встановлений на кожному захваті та кожному лотку.
Робочий процес:
1. Робот переміщається до док-станції та наближає основу з боку робота до цільового адаптера з боку інструменту (захвату або лотка).
2. Стиснене повітря приводить в дію вбудовані зуби механічного замка для зачеплення, завершуючи механічне блокування.
3. Високоточні фіксуючі штифти та фіксуючі отвори забезпечують точне повторне позиціонування. Вбудовані пневматичні канали автоматично підключають газові контури на стороні інструменту для подачі вакууму або пневматичного захвату.
4. Внутрішній датчик передає сигнал про стан блокування в режимі реального часу назад до системи керування роботом. Робот виконує подальші завдання обробки лише після отримання сигналу підтвердження «заблоковано на місці», запобігаючи випадковому падінню заготовки через неповне блокування.
5. Коли потрібна заміна інструменту, робот видає сигнал розблокування; повітряний контур скидає тиск; механічний замок-розчеплення зубів; робот відходить від поточного інструменту та приєднується до наступного цільового кінцевого ефектора.
У більшості готових швидкозмінних дисків загального призначення бракує структурної оптимізації для змішаних умов змінного навантаження лотка-захвату. Інструмент для лотків створює ексцентричне навантаження великої площі, тоді як компактні захвати забезпечують зосереджене навантаження; повторне чергування прискорює стирання базової поверхні. Спираючись на сотні досвіду проектів модернізації роботів-станцій, JWGRIP оптимізує розподіл несучого навантаження та конструкцію захисту опорних точок цього з’єднання, щоб підтримувати довгострокову стабільність позиціонування під час змінних циклів ексцентричного та зосередженого навантажень.
Типовий аналіз операційних больових точок
Заводи, які розгортають змішане маніпулювання кількома інструментами (лоток + захват) за допомогою промислових роботів, зазвичай стикаються з такими вузькими місцями зі звичайними швидкозмінними рішеннями:
1. Довгий час простою ручної заміни інструменту Часте розбирання/складання болтів, коригування нульової точки та повторне калібрування координат займають значну частину виробничого часу, зменшують OEE та обмежують продуктивність автоматизованих станцій.
2. Коливання точності позиціонування, спричинені роботою людини. Якість ручного вирівнювання значною мірою залежить від кваліфікації оператора. Відхилення позиції накопичується після кількох циклів заміни інструменту та погіршує послідовність складання.
3. Ризики для безпеки в сценаріях ручної заміни інструменту Ручне втручання поблизу рухомого кінця робота створює небезпеку зіткнення та травмування під час повторних операцій заміни інструменту.
4. Передчасний знос опорної поверхні в умовах змінного навантаження Швидкозмінні диски загального призначення розроблені для однотипних кінцевих елементів. Чергування лотків із великим ексцентриком і захопленнями із зосередженим навантаженням прискорює стирання поверхні розташування, що призводить до зниження точності повторного позиціонування та частого обслуговування.
5. Недостатній запобіжний механізм зворотного зв’язку Деяким недорогим швидкозмінним блокам не вистачає зворотного зв’язку про стан блокування в реальному часі. Робот може виконувати рух за умов неповного замикання та спровокувати падіння заготовки.
Робот JWGRIP Quick-Change Gripper-Tray Coupling усуває згадані вище проблеми за допомогою п’яти основних конструктивних заходів: спеціалізована несуча конструкція, оптимізована для змішаного навантаження, механізм проти падіння з механічним блокуванням, зворотний зв’язок датчика стану блокування в режимі реального часу, модульні замінні деталі, що зношуються, універсальна матриця номінального навантаження, що покриває 3-120 кг.
Склад модуля
Робот JWGRIP Quick Change Gripper Tray Coupling складається з шести основних функціональних модулів:
① Збірка основної бази на стороні робота
② Вузел підлеглого адаптера на стороні інструменту
③ Механічна блокувальна група замкових зубів (конструкція безпеки від падіння)
④ Набір для позиціонування високоточних штифтів і отворів
⑤ Інтегрований вбудований вузол пневматичного проходу
⑥ Датчик визначення стану блокування та блок виведення сигналу
Структурний опис
1. Збірка основної основи з боку робота. Основна монтажна основа, закріплена на фланці робота; високоміцна легована сталь, оброблена для зняття напруги та прецизійно відшліфована опорна поверхня. Він несе складні динамічні навантаження, що передаються від кінцевих елементів з боку інструменту.
2. Вузол підлеглого адаптера з боку інструменту З’єднувальна пластина з боку інструменту, окремо встановлена на кожному захваті та кожному лотку. Збігається з основною базою за розміром стикування, інтерфейсом базової поверхні та газового контуру.
3. Група замкових зубів із механічним блокуванням Зубчасті механічні замки з пневматичним приводом. Реалізує позитивне механічне зачеплення після стикування. Навіть якщо пневматичне живлення випадково припиняється, механічне блокування зберігає заблокований стан, щоб запобігти падінню інструменту, забезпечуючи пасивний захист, сумісний із CE.
4. Набір для позиціонування високоточних штифтів і отворів. Прецизійно відшліфовані штифти та отвори гарантують ефективність повторного позиціонування ≤±0,008 мм після кожного стикування. Спеціально оптимізована несуча втулка уповільнює знос, викликаний чергуванням циклів ексцентричного та зосередженого навантажень.
5. Інтегрований вбудований вузол пневматичного проходу. Вбудовані герметичні канали газового контуру всередині основної та підлеглої сторін. Автоматично завершує пневматичне з’єднання під час стикування, подає стиснене повітря для пневматичних захватів або вакуумних лотків без додаткового зовнішнього розташування труб.
6. Датчик визначення стану блокування та блок виведення сигналу. Бортовий датчик визначає фактичний стан замикання механічного замка та виводить сигнал перемикання на систему ПЛК робота. Логіку руху робота можна налаштувати так, щоб дозволяти рух лише після отримання сигналу підтвердження «повністю заблоковано».
Основні технічні переваги
1. Структура, оптимізована для змішаного навантаження, для сценаріїв чергування лотків і захватів
Більшість доступних на ринку швидкозмінних дисків призначені для кінцевих виконавців однієї категорії. Ця муфта зміцнює несуче кільце та структуру втулки фіксуючого штиря для частого чергування лотків великої площі та компактних захватів. Це пом’якшує стирання базової поверхні в умовах змінного ексцентричного та зосередженого навантажень. Перевірено польовими проектами: понад 1 мільйон стабільних циклів стикування при номінальному навантаженні протягом 24 годин циклічного виробництва.
2. Точність повторного позиціонування ≤±0,008 мм для узгодженості складання
Використовує високоточні втулки підшипників із сплаву та шліфовані штифти. Після заміни лотка-захвату координати програми робота не вимагають великомасштабного повторного калібрування, що суттєво зменшує робоче навантаження інженера налагодження на місці. Критично важливий для високоточних сценаріїв, таких як укладання елементів акумулятора з новою енергією та збірка компонентів 3C.
3. Конструкція з подвійною безпекою: механічне самоблокування + електричний зворотний зв’язок щодо стану блокування
Пасивне механічне блокування утримує стан блокування при випадковій втраті подачі повітря, щоб уникнути раптового відриву інструменту. Робот-контролер може виконувати рух лише після отримання «повністю заблокованого» електричного сигналу зворотного зв’язку. Цей механізм подвійної безпеки, сертифікований CE, усуває серйозні загрози безпеці для безлюдних майстерень.
4. Модульна архітектура зношуваних частин для недорогого обслуговування
Основні витратні компоненти, включаючи втулки зі штифтами та ущільнювальні кільця, мають роздільно-модульну конструкцію. Користувачі можуть замінити лише локальні зношені частини, не демонтуючи основну головну базу з фланця робота. Скорочує час простою обладнання та знижує довгострокові витрати на технічне обслуговування. Комплекти запасних частин можуть постачатися разом із пропозицією основного блоку.
5. Матриця номінального навантаження з широким діапазоном і сумісність із різними марками роботів
Номінальне навантаження продукту становить 3 кг-120 кг. Розміри монтажного фланця відповідають основним стандартам робототехнічної промисловості, сумісні з ABB, FANUC, KUKA, YASKAWA та вітчизняними китайськими брендами роботів. Підтримує з’єднання з вакуумними лотками, механічними захватами, пневматичними губками та іншими кінцевими елементами. Для особливих вимог доступна модифікація фланця, номінального навантаження або ущільнювальної конструкції на замовлення.
6. Повне власне виробництво та повна інженерна підтримка
Основні процеси, включаючи сортування сировини, термічну обробку, точну механічну обробку та циклічні випробування готової продукції, завершуються на заводі JWGRIP, аутсорсинг основних процесів не здійснюється. Команда інженерів надає 2D/3D креслення, посібники з монтажу та пропозиції щодо налаштування параметрів для кінцевих користувачів.
Багатогалузеві сценарії застосування
1. Лінії для складання нових акумуляторів і модулів накопичення енергії
У майстернях літій-іонних акумуляторних модулів один робот повинен чергувати між вакуумним всмоктуючим лотком для транспортування модуля та механічним захватом для завдань із затягування кріплень. Муфта JWGRIP реалізує безпілотну автоматичну заміну інструментів. Тривалість заміни інструменту зменшується з 15 хвилин вручну до 3 секунд автоматично, що різко скорочує час простою виробничої лінії, спричинений заміною інструменту. Кілька виробників обладнання для зберігання енергії в Південному Китаї прийняли це рішення.
2. Виробничі лінії 3C-Electronic-Product Assembly
Для складальних станцій компонентів мобільних телефонів і корпусів ноутбуків з’єднувальне з’єднання для легких навантажень (3-10 кг) поєднується з невеликими лотками для матеріалів і мініатюрними пневматичними захватами. Високоточна стиковка дозволяє уникнути відхилень при складанні, спричинених зміною інструменту, підтримуючи високошвидкісне безперервне збирання точних електронних компонентів.
3. Автоматизовано-складальні майстерні автокомпонентів
Виробництво автозапчастин вимагає від роботів як лотків для сипучих матеріалів, так і позиціонуючих затискних захватів. Муфта середнього та високого навантаження (25-120 кг) вимагає частої заміни інструментів.
4. Автоматизовано-сортувальні станції Intelligent-Logistics
У автоматизованих майстернях із сортування матеріалів робот чергує лоток для транспортування цілої коробки та захват для збору окремих частин. Один робот реалізує багатофункціональну роботу, знижуючи загальні інвестиції в автоматизовані системи сортування.
Робочий процес виробництва та система контролю якості
JWGRIP впроваджує систему управління якістю ISO 9001:2015 у всьому виробничому ланцюжку. Внутрішнє обладнання включає обробні центри з ЧПК, високотемпературні печі для термічної обробки, прецизійні шліфувальні верстати, інструменти для металографічного контролю, комплексні випробувальні стенди з циклічним навантаженням і обладнання для випробування сольовим туманом. Уся обробка основних компонентів виконується всередині компанії замість того, щоб готові деталі закуповувалися сторонніми виконавцями.
Повний виробничий процес:
1. Вхідна перевірка сировини: матеріал з легованої сталі отримує аналіз хімічного складу та тестування на твердість; невідповідну сировину відбраковують перед надходженням на виробництво.
2. Чорнова обробка з ЧПУ та кінцева обробка: формування основного корпусу, корпусу фіксуючого штифта та компонентів замкового зуба за допомогою високоточного обладнання з ЧПК.
3. Вакуумна термічна обробка та зміцнення поверхні: ключові несучі компоненти проходять загартування та відпуск для підвищення твердості та протизносних характеристик.
4. Процеси прецизійного шліфування: критично важливі опорні поверхні та отвори під штифти проходять тонке шліфування, щоб відповідати строгим вимогам щодо допуску на розміри та шорсткості поверхні.
5. Збірка компонентів і введення в експлуатацію пневматичної схеми: Зберіть замкові зубці, ущільнювальні елементи та сенсорні блоки; провести випробування на герметичність внутрішнього газового контуру.
6. Повнофункціональне тестування циклічного навантаження: кожна готова муфта тисячі разів запускає циклічне моделювання блокування-розблокування в умовах номінального навантаження; перевірити точність повторного позиціонування, герметичність і надійність сигналу зворотного зв'язку; некваліфіковані одиниці повертаються на доопрацювання.
7. Остаточна перевірка та лазерне маркування: перевірка розмірів, зовнішній вигляд, сертифікаційне маркування; якісна продукція надходить на склад готової продукції для зберігання.
Керівництво з технічного обслуговування
1. Щоденна візуальна перевірка: перед кожною виробничою зміною візуально перевіряйте базові поверхні, робочу зону замкового зуба та ущільнювальні кільця на наявність сколів, бруду чи механічних пошкоджень. Очистіть сторонні забруднення сухим стисненим повітрям.
2. Тригер технічного обслуговування на основі циклічного підрахунку: під час 24-годинного безперервного виробництва перевіряйте втулки фіксуючих штифтів і ущільнювальні кільця кожні 300 000 циклів стикування. Очистіть базові поверхні та нанесіть протизносне мастило. Замініть витратні частини, якщо з’явилися подряпини або очевидний знос. Скоротіть інтервал технічного обслуговування для сильно запиленого середовища майстерні.
3. Нагадування про заборону роботи: заборонити використання програми з надмірним навантаженням. Заборонити сильне зіткнення між головною базою та підлеглим адаптером. Не розбирайте внутрішній механічний замок-зуб без професійного технічного керівництва.
4. Захист від тривалого простою при зберіганні: очистіть увесь з’єднувальний вузол, нанесіть антикорозійне мастило на опорні поверхні та поверхні замкових зубів; зберігати в сухій пилонепроникній шафі.
Післяпродажне обслуговування
1. Дистанційне онлайн-технічне керівництво, що охоплює встановлення, введення в експлуатацію та усунення несправностей на місці.
2. Повний комплект документації з експлуатації та технічного обслуговування, що надається для кожного замовлення на покупку.
3. Технічні консультації на інженерному рівні для індивідуальних проектів OEM: модифікація розмірів фланців, модернізація ущільнювальної конструкції, адаптація спеціального навантаження тощо.
4. Оплачуване технічне обслуговування на місці за обговоренням, доступне для великих обсягів проектних замовлень.
5. Незалежне постачання запасних частин для втулок установочних штифтів, ущільнювальних кілець та інших компонентів, які можна носити, підтримуючи заміну на місці техніками з боку замовника.
6. Опис гарантії: 2-річна гарантія на невитратні основні структурні компоненти за умови правильного встановлення та умов роботи з номінальним навантаженням. Витратні частини, що швидко зношуються (ущільнювальні кільця, гільзи фіксуючих штифтів), не поширюються на безкоштовну гарантію. Пошкодження, спричинені неправильним монтажем, перевантаженням, штучним зіткненням або хімічною корозією, що перевищує специфікації, не покриваються гарантією.
Довідка про закупівлі та оцінку проекту
Основна цінність швидкозмінного з’єднання лотка захвату JWGRIP Robot: оптимізована конструкція зі змішаним захватом із змінним навантаженням, ≤±0,008 мм точність повторного позиціонування, подвійний механізм безпеки з механічним блокуванням + електричним сигналом, модульні замінні зношувані частини, багатоступінчаста матриця навантаження та OEM індивідуальні інженерні можливості. Він вирішує ключові вузькі місця станції автоматизації: тривалий час простою ручної зміни інструменту, відхилення позиціонування, спричинене людиною, загрозу безпеці ручного втручання, прискорений знос опорних точок під змінним ексцентричним і зосередженим навантаженням, неповний захисний захист блокування.
Нагадування про оцінку проекту:
1. Підтвердьте фактичні розміри фланця робота та необхідне номінальне навантаження (враховуйте динамічне ударне навантаження, а не просто статичну вагу кінцевого ефектора). Зарезервуйте відповідний запас безпеки.
2. Уточніть об’єкти заміни інструментів: перелічіть кількість захватів і лотків, які мають бути оснащені підлеглими адаптерами на стороні інструменту.
3. Перевірте якість джерела стисненого повітря в майстерні та стабільність тиску; рекомендуємо комбінацію повітряний фільтр-регулятор тиску, якщо тиск сильно коливається.
4. Підтвердьте умову ресурсу вводу-виводу ПЛК робота для отримання сигналу про статус блокування. JWGRIP надає безкоштовну документацію щодо електричного інтерфейсу.
5. Стандартні укомплектовані версії забезпечують швидку доставку; прийняти спеціальну технічну послугу OEM для вимог до спеціального фланця, спеціального ущільнення або спеціального навантаження.
FAQ
Q1: Чи може ця муфта завершити повністю автоматичну заміну інструментів без ручної роботи?
так З’єднання лотка швидкозмінного захвату робота отримує сигнал пневматичного керування від роботосистеми та автоматично завершує блокування/розблокування. Логіку заміни інструментів можна інтегрувати в програму робота. Зауважте, що вам потрібно налаштувати відповідну стійку для зберігання інструментів для зберігання неактивних захватів і лотків.
Q2: Чи потрібне повторне калібрування координат кожного разу після заміни лотка та захвату?
Це з’єднання забезпечує точність повторного позиціонування ≤±0,008 мм за умови правильного встановлення. Масштабне перекалібрування координат непотрібне; під час першого введення в експлуатацію допускається незначна тонка настройка.
Q3: Чи може він адаптуватися до нестандартних розмірів фланця робота?
Базова стандартна версія відповідає основним специфікаціям роботизованих фланців. Для вимог до нестандартних фланців надішліть креслення перед розміщенням замовлення; Може бути реалізована спеціальна обробка OEM розмірів монтажного інтерфейсу.
Q4: Що станеться, якщо подача стисненого повітря припиниться під час руху робота?
Вбудована механічна конструкція з самоблокуванням утримує замкові зуби у зчепленні навіть без тиску повітря, запобігаючи випадковим випадкам падіння інструменту. Дія розблокування можлива лише за наявності сигналу розблокування ТА дійсного тиску повітря.
Q5: Які ключові елементи обслуговування для тривалого безперервного циклічного виробництва?
Основна робота: чистка опорних поверхонь і зони замкового зуба; перевірити ущільнювальні кільця та втулки установочних штифтів шляхом циклічного підрахунку; поповнити протизносне мастило; замініть витратні частини, як тільки з'явиться очевидний знос. Скоротіть цикл технічного обслуговування для майстерень із високим вмістом пилу.
Надіслати запит
Контактна інформація
-
Адреса
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Тел
-
Електронна пошта
Ласкаво просимо надіслати запит до JWGRIP. Наша професійна технічна команда та відділ продажів надасть безкоштовний вибір світильників, індивідуальний дизайн рішення та точну цінову пропозицію.

Новини Рекомендації